机器人扎钢筋、拌混凝土,ZINOVA携逐际动力建筑工地“施工”
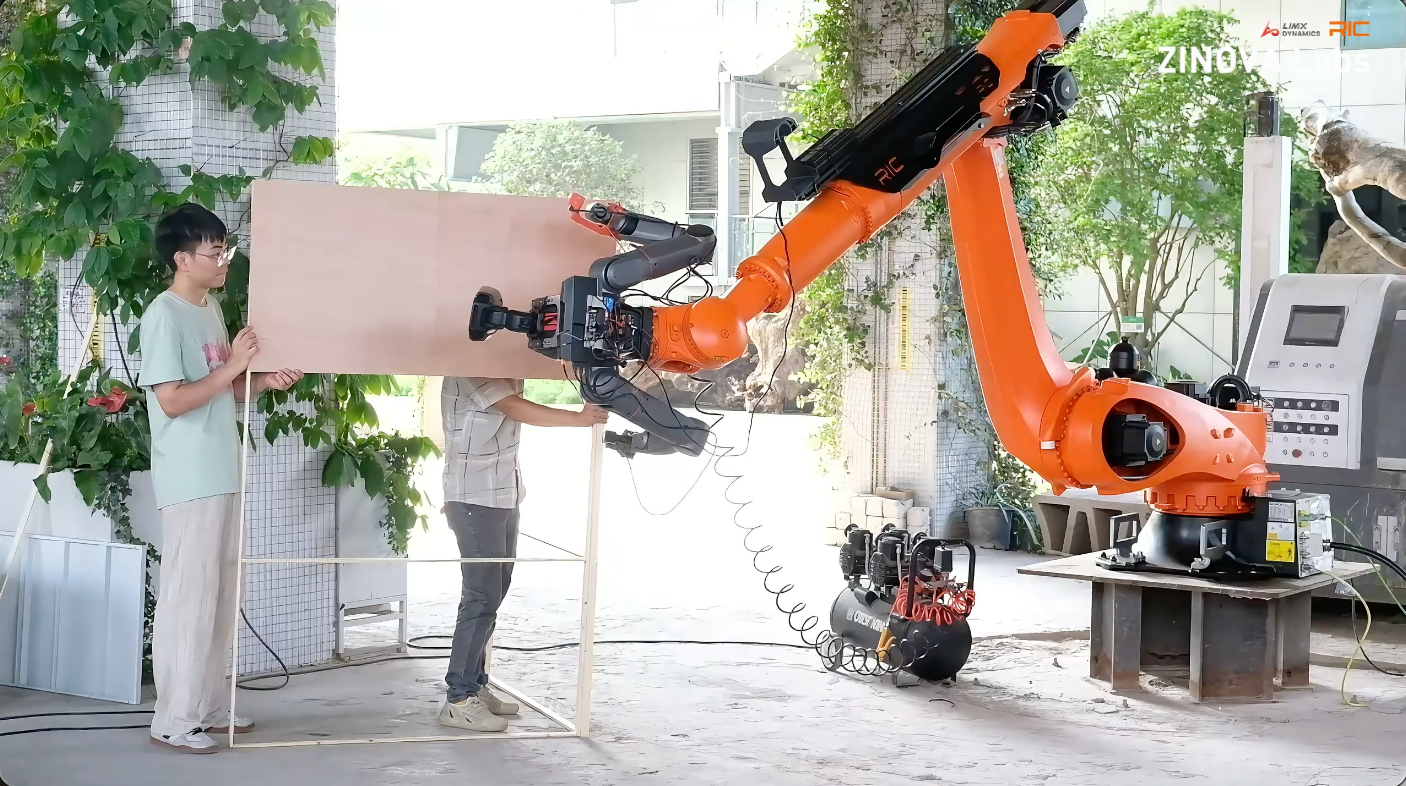
9月2日消息,物理AI研发公司ZINOVA基于逐际动力TRON 2双臂具身机器人,联合建筑机器人公司RIC Robotics完成了混凝土倾覆板缩比施工场景演示,覆盖支模组框、多层钢筋铺设与绑扎等核心工序。此次POC(概念)验证了具身机器人使用现有工具参与复杂施工流程的可行性,也是垂直行业创新企业基于通用机器人平台开发行业应用的又一次原创性实践。
ZINOVA是一家专注物理AI的研发公司,核心研究方向是工具智能——让机器人能够识别、抓取并感知现实世界中已有的工具,参与线下的生产性工作。
此次演示复刻了混凝土倾覆板的核心施工环节:两台TRON 2机器人分别持钉枪与木板,协同合作,完成混凝土模板框架的拼合固定;随后在多层马凳支架上铺设钢筋并完成绑扎,模拟真实施工中多个工种前后衔接的完整作业逻辑。场景的难度不在于完成某一个孤立动作,而在于让机器人系统贯通一套复杂的物理工作流程。
建筑施工涵盖大量不同工序,若为每种任务配置专用机器人,成本与部署复杂度均难以满足实际需求。TRON 2的模块化设计支持换装不同工具、不同底座以适配不同工序,同一平台可持续扩展至更多施工环节,无需为每道工序另起炉灶。
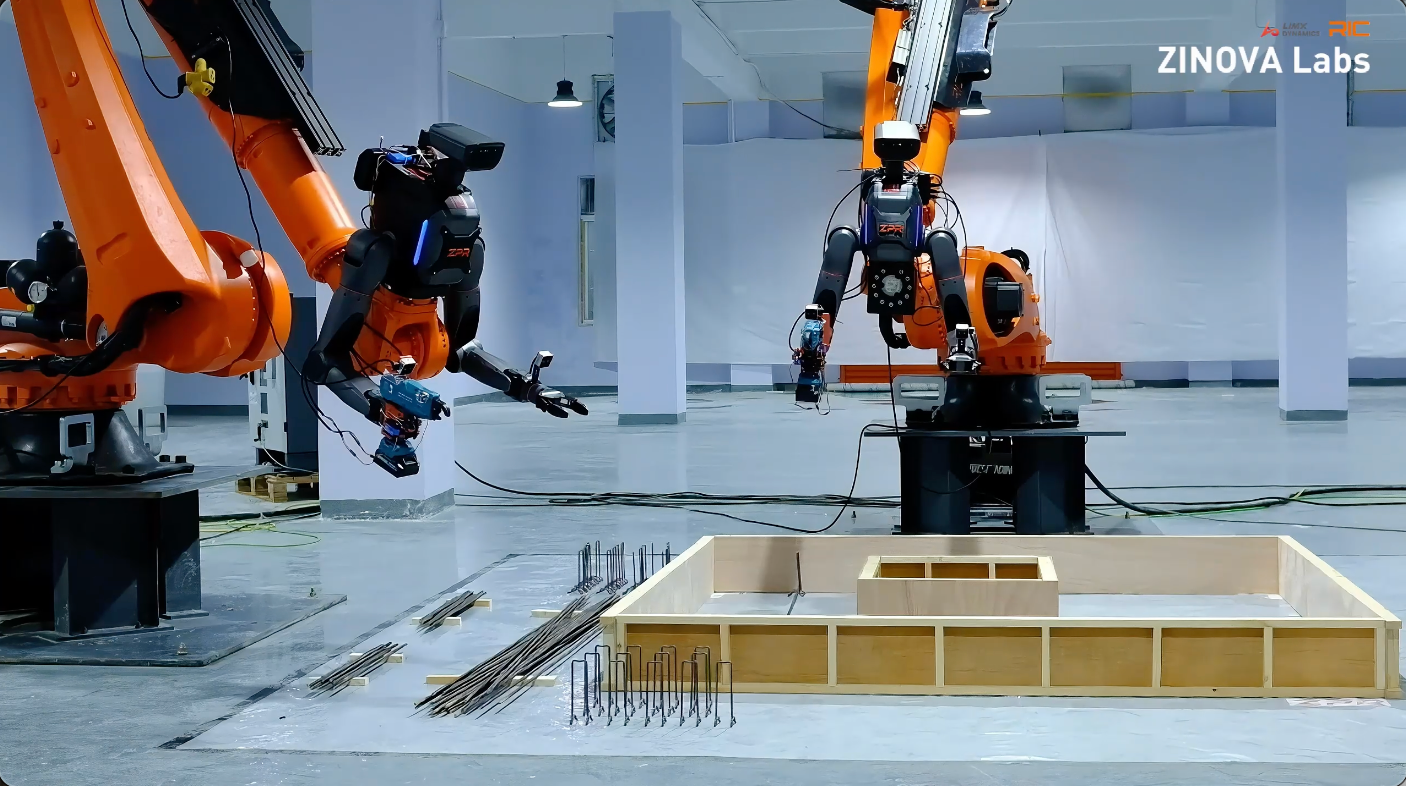
建筑场景天然非标准化,完全自主作业当前仍面临挑战。TRON 2支持人机协同遥操作,操作员在关键节点介入保证任务完成质量,同时在每一次真实操作中持续积累机器人和工具在运动、操作、接触感知、环境交互等数据,为后续自主能力与模型训练打下基础。
在建筑行业,不同工序对应不同的专业资质与执照要求——木工、钢筋工、浇筑工各持执照、分包作业,人力组织成本极高。机器人作为统一的作业载体,在具身智能的赋能下,可在满足安全规范的前提下跨越工种界限,一次性覆盖原本需要多个工种资质才能完成的施工内容,从根本上降低流程摩擦,也为规模化部署提供更清晰的合规路径。
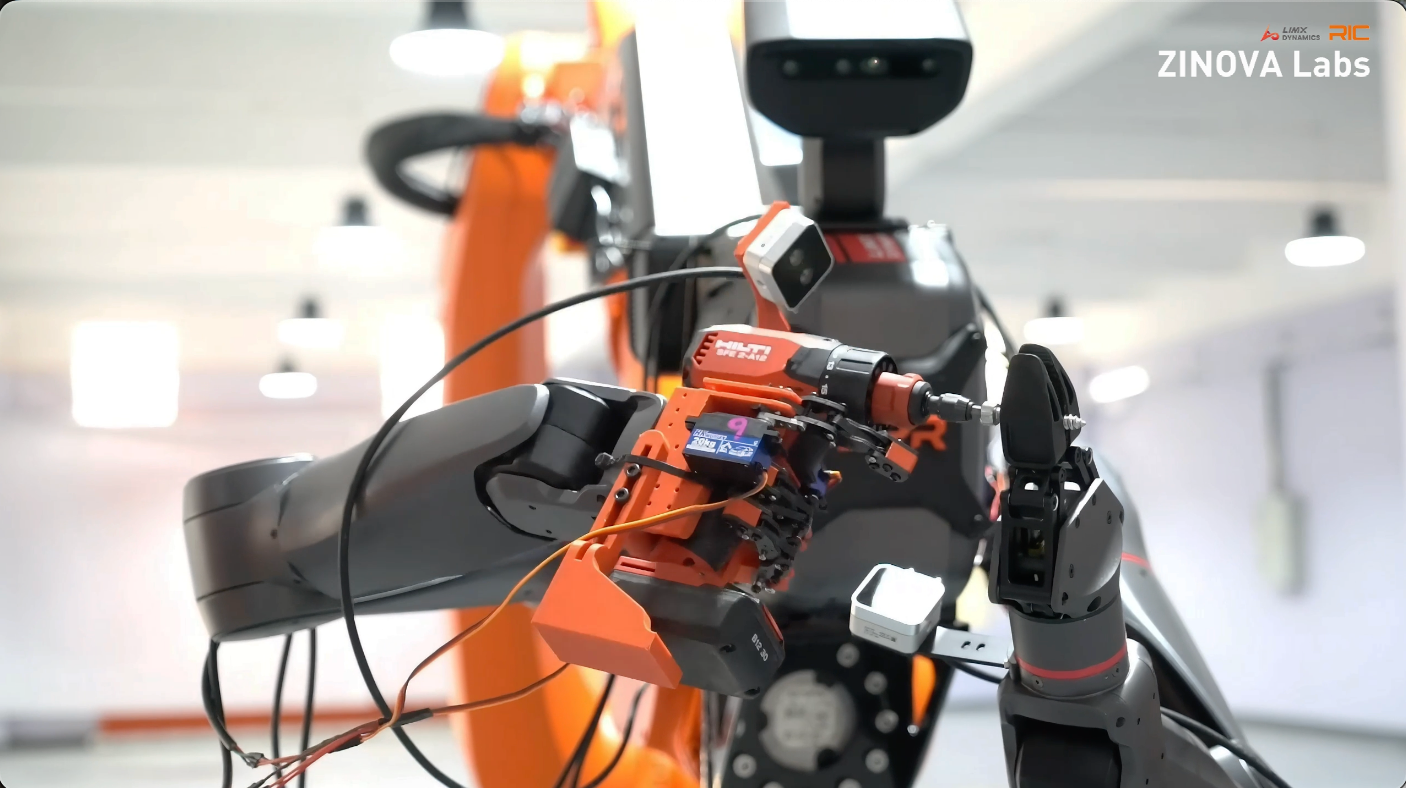
逐际动力面向行业客户提供机器人硬件平台、开发工具平台与模型训练平台三大基础能力,通过开放SDK、遥操作接口、硬件转接件等配套支持,让行业创新者能够在成熟本体上快速构建行业应用。
南方+记者 郜小平配资怎么开户
华林优配提示:文章来自网络,不代表本站观点。
相关文章
沪深京指数
热点资讯